 创域芯华网
手持激光雷达与便携测绘设备高精度升级:EPSON M-G366PDG 六轴 IMU 深度解析
手持激光雷达(Handheld LiDAR)与便携测绘设备正在经历一轮由"入门可用"向"高端合规"的产品升级。过去行业普遍采用入门级常规陀螺仪芯片方案,产品瞄准入门级应用场景,足以覆盖早期的基本测绘需求;但随着户外测绘、三维建模、工地巡检、应急救援快速建模等场景对偏航角精度、长时间工作稳定性的要求持续拉高,常规方案在温漂、抗振、长时间漂移方面的短板集中显现。越来越多终端厂商开始迭代旧方案,寻找高可靠性的工业级 IMU(Inertial Measurement Unit,惯性测量单元)完成升级。本文以爱普生面向工业级定位测绘场景优化的六轴惯性测量单元 M-G366PDG 为例,从姿态误差机理、规格书参数到工程集成,系统解析手持测绘设备 IMU 选型与升级的关键问题。
一、为什么手持测绘设备对姿态精度如此敏感
理解这个问题,要先回到手持激光雷达的工作链路:设备在移动扫描过程中,激光雷达采集的每帧点云都需要结合同帧的姿态信息(俯仰、横滚、偏航)进行坐标变换,才能把不同时刻、不同视角的点云拼接到统一的全局坐标系下。姿态误差会随扫描距离被放大——一帧点云中的某个点距离传感器 20 米时,1 度的偏航角误差就会带来约 35 厘米的横向拼接偏移。这就是为什么"偏航角漂移"是手持测绘设备最敏感的性能指标之一。
在便携 RTK 测绘终端中,IMU 的角色同样关键。GNSS 信号在林间、建筑遮挡区域容易失锁,此时设备需要依赖 IMU 进行航位推算(Dead Reckoning)来维持连续的位置输出。航位推算的本质是对角速度、加速度的积分,积分误差会随时间累积——因此 IMU 的零偏稳定性、角度随机游走直接决定了失锁状态下定位精度的保持时长。
从这个角度看,手持测绘设备对 IMU 的要求可以归纳为四点:偏航角漂移小、抗振能力强、器件一致性好、校准成本低。而这也恰恰是常规入门级陀螺仪方案难以同时满足的地方。
二、常规入门级陀螺仪方案的三大瓶颈
瓶颈一:偏航角精度不足,长期作业漂移超标。常规 MEMS 陀螺仪通常未搭载全场景温度校准机制,其零偏随温度变化明显。在户外 -20℃~60℃ 的大温差环境下,偏航角零点漂移可达数十度每小时——这意味着测绘设备连续工作半小时后,激光雷达点云的累积偏移就会超过厘米级,达不到高端场景的合规测绘要求。
瓶颈二:抗振能力有限,手持场景精度易受干扰。外业操作中的设备磕碰、行走振动、车载移动测绘时的连续颠簸,都会在常规陀螺仪的输出数据中引入随机波动。振动引起的误差在点云中表现为模型的错位、重影,直接影响高端设备的交付口碑,也给后续点云后处理带来额外负担。
瓶颈三:器件一致性待优化,量产校准成本高。中低端陀螺仪不同个体间的参数差异较大,厂商出厂前需要逐台进行长时间校准,占用大量产线工时;且用户长期使用后器件参数会出现自然偏移,维护售后成本居高不下。对于要走量出货的整机厂商而言,这一项隐形成本往往被低估。
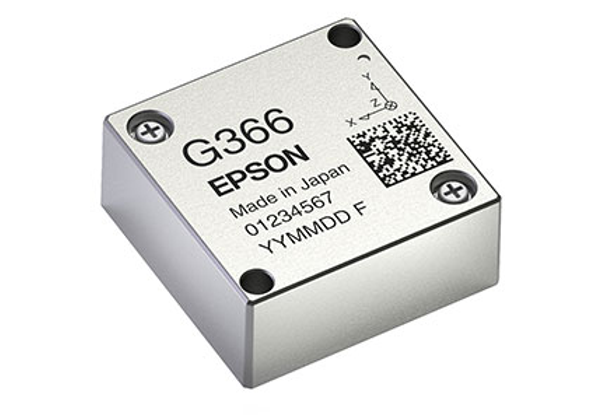
图1:EPSON M-G366PDG 六轴惯性测量单元(IMU)产品图(800×533)
三、M-G366PDG 规格书核心参数解析
M-G366PDG 是爱普生专为工业级定位测绘场景优化的六轴惯性测量单元,规格书核心指标均围绕测绘场景设计。先看完整的核心参数表:
| 传感维度 | 参数项 | 官方标称规格 |
|---|---|---|
| 陀螺仪性能 | 测量量程 | ±450 °/s |
| 零偏稳定性(Allan 方差) | ≤0.5 °/h(典型值) | |
| 角度随机游走 | ≤0.08 °/√hr | |
| 全温域零偏漂移(-40℃~85℃) | ±0.5 °/h Max | |
| 非线性度 | ≤0.05% FS | |
| 噪声密度 | 0.0035 °/s/√Hz | |
| 加速度计性能 | 测量量程 | ±8G / ±16G 软件可配置 |
| 零偏重复性 | ≤5mg | |
| 全温域零偏漂移(-40℃~85℃) | ±10mg Max | |
| 非线性度 | ≤0.1% FS | |
| 噪声密度 | 70 μg/√Hz | |
| 整体通用规格 | 工作温度范围 | -40℃ ~ +85℃ |
| 抗冲击性能 | 2000g, 0.5ms 半正弦波 | |
| 抗振动性能 | 10 Grms, 20~2000Hz 随机振动 | |
| 数据输出接口 | SPI / UART 双可选 | |
| 数据输出速率 | 1Hz ~ 1kHz 可配置 | |
| 供电电压 | 3.3V DC 单电源 | |
| 典型工作电流 | 10mA | |
| 物理尺寸 | 24.0 × 24.0 × 10.0 mm | |
| 模块重量 | 约10g |
其中三个参数值得单独解读:
零偏稳定性(Allan 方差)≤0.5°/h(典型值):零偏稳定性描述的是陀螺仪在静态条件下零偏的波动水平,是衡量"积分多久还能信"的核心指标。0.5°/h 的量级意味着在航位推算场景中,姿态积分误差的累积速度远低于入门级陀螺仪方案,配合其他传感器融合,可支撑 GNSS 失锁后更长时间的可信位姿输出。
全温域零偏漂移 ±0.5°/h Max(-40℃~85℃):这一项直接对应户外测绘的刚需。常规方案在户外 -20℃~60℃ 温差下偏航角漂移可达数十度每小时,而 M-G366PDG 通过出厂全温域温度补偿校准,把全温域漂移控制在工业级水平,从根源上规避"开机半小时点云偏移"的问题。
角度随机游走 ≤0.08°/√hr:角度随机游走代表陀螺仪输出的白噪声水平,直接影响短时间姿态估计的噪声基底。在手持设备的动态扫描过程中,低角度随机游走意味着点云拼接的随机抖动更小,模型边缘更干净。
加速度计方面,±8G/±16G 软件可配置量程覆盖了从缓慢行走到车载颠簸的加速度范围,零偏重复性 ≤5mg、全温域漂移 ±10mg Max 保证了重力向量估计与水平姿态对准的精度。各项参数均经过爱普生官方出厂校准验证,指标可溯源、可测试,满足工业级测绘设备的长期可靠性认证要求。
图2:手持测绘设备 IMU 应用示意(800×533)
四、面向测绘场景的五项设计要点
1. 出色的偏航角稳定性,全温域漂移可控。M-G366PDG 内置 EPSON 特有的石英 MEMS 陀螺仪传感单元,出厂自带 -40℃~+85℃ 全温域温度补偿校准,有效规避常规方案户外温差场景下的漂移失控问题。实测应用中,手持设备连续户外作业 2 小时,点云精度依然稳定保持在毫米级,满足国土测绘、电力巡检、建筑三维建模的合规精度要求。
2. 宽量程高动态响应,适配全场景测绘动作。±450°/s 的陀螺仪量程可精准捕捉手持设备快速转动、颠簸移动等各类动态动作,加速度计支持双量程灵活配置,不会出现数据饱和、丢数问题,保障动态扫描过程中姿态数据全程连续稳定。
3. 强抗振抗冲击设计,适配复杂外业场景。2000g 抗冲击、10Grms 抗振的工业级规格,全面覆盖手持设备行走颠簸、意外跌落、车载移动测绘等极端场景,陀螺仪数据不会出现断档、跳变,从根源上避免测绘点云错位、模型失效的问题。
4. 高集成免校准,大幅降低终端量产成本。模块内部已经完成三轴陀螺、三轴加速度计的标定、比例因子校准和轴向对齐校准,终端厂商无需额外配置复杂的产线校准工位,直接通过标准接口输出稳定的姿态数据,比使用分立中低端陀螺仪方案节省约 70% 的出厂校准工时。
5. 小体积低功耗,适配手持设备形态。24×24×10mm 的紧凑封装、约 10mA 的典型工作功耗,不会占用手持测绘设备宝贵的结构空间和电池容量,充分适配便携类产品的小型化、长续航设计需求。
五、典型应用场景与落地验证
M-G366PDG 目前已经在多款头部厂商的手持高端测绘产品上完成落地验证,覆盖主流升级方向:
手持激光雷达三维扫描设备:保障动态扫描过程中姿态数据稳定,点云拼接无偏移,建模精度达到行业高端标准;便携 RTK 测绘终端:辅助提升 GNSS 信号失锁场景下的航位推算精度,在林间、建筑遮挡区域也能输出稳定测绘数据;手持巡检测绘终端:适用于电力管线巡检、工地安全测绘、应急救援现场快速建模等各类复杂外业场景;背负式移动测绘系统:作为核心姿态传感单元,承载长时间动态移动测绘的高精度输出要求。
六、选型与集成建议
从工程集成角度看,M-G366PDG 的接口与电源设计对整机方案非常友好:接口层面,提供 SPI 与 UART 双可选数据接口,输出速率 1Hz~1kHz 可配置,主控侧按姿态解算周期选择即可,无需额外电平转换;电源层面,3.3V 单电源供电、典型工作电流约 10mA,供电网络设计简单,对手持设备的续航影响小;结构与布局层面,24×24×10mm 封装体积紧凑,便于在小型化机壳内布局,建议安装位置靠近设备质心、远离大功率发热器件,并保证安装面刚性以充分发挥模块的抗振指标;量产层面,模块出厂已完成各项内参标定,产线端无需逐台校准工位,固件侧可直接读取稳定姿态输出,显著缩短导入周期。
需要提醒的是,IMU 的最终精度表现是"器件 + 安装 + 算法"共同作用的结果。建议工程师在样机阶段做三件事:一是按实际工况复测全温域偏航角漂移;二是验证安装结构在跌落、颠簸场景下的刚性;三是结合 RTK/激光里程计做多传感器融合,把 M-G366PDG 的低漂移特性转化为点云拼接精度的实际收益。
七、结语:升级窗口期,高精度方案成为新刚需
当前手持测绘行业正处于新旧方案切换的关键窗口期:终端用户已经普遍意识到常规中低端陀螺仪方案的精度边界,愿意为更高精度、更稳定的高端设备支付更高溢价。率先搭载 M-G366PDG 完成产品升级的厂商,可以快速形成产品差异化优势,避开低价内卷的同质化竞争。
审核编辑 黄宇

作者文章
- 【节能学院】户用储能并网新规出台: 从“能装就行”到“按规范设计” 2026-10-31 06:21
- 美格智能与万象智维达成战略合作,软硬协同加速端侧 AI 规模化落地 2026-10-31 06:20
- MOS电平转换电路 2026-10-31 06:20
- AI算力持续扩张,高端PCB凭什么成为关键一环?丨算力筑基·板载未来论坛圆满落幕 2026-10-30 10:50
- RFID通道机怎么选?4个维度 + 8个常见疑问,一篇说清从场景到参数的精准匹配 2026-10-29 06:22